import com.actionsnippet.qbox.*;
import Box2D.Common.Math.*;
import Box2D.Dynamics.Joints.*;

[SWF (backgroundColor=0x000000, width=700, height=600, frameRate=60)]

var sim:QuickBox2D = new QuickBox2D(this, {gravityY:.2});

sim.setDefault({fillColor:0xEFEFEF, fillAlpha:0.5, lineColor:0xFFFFFF});

sim.createStageWalls();

for (var i:int = 0; i<20; i++){
	sim.addCircle({x:1+i, y:1, radius:0.2, restitution:1});
}

var head:QuickObject = sim.addCircle({x:0, y:0, radius:0.5});
var neck:QuickObject = sim.addBox({x:0, y:1, width:0.5, height:2});
var top:QuickObject = sim.addGroup({objects:[head, neck], x:10, y:5, fixedRotation:true});

var upperLegA:QuickObject = sim.addBox({x:10, y:7.5, width:0.25, height:1.5,groupIndex:-2});
var lowerLegA:QuickObject = sim.addBox({x:10, y:9, width:0.25, height:1.5,groupIndex:-2});

var upperLegB:QuickObject = sim.addBox({x:10, y:7.5, width:0.25, height:1.5,groupIndex:-2});
var lowerLegB:QuickObject = sim.addBox({x:10, y:9, width:0.25, height:1.5,groupIndex:-2});

var anchor:b2Vec2 = new b2Vec2();
function connect(a:QuickObject, b:QuickObject, lower:Number, upper:Number, offX:Number=0, offY:Number = 0):QuickObject{
	 var min:Number = Math.min(a.y, b.y);
     var max:Number = Math.max(a.y, b.y);
     anchor.y = min + (max - min) * 0.5 + offY;
     min = Math.min(a.x, b.x);
     max = Math.max(a.x, b.x);
     anchor.x = min + (max - min) * 0.5 + offX;
	 return sim.addJoint({a:a.body, b:b.body, x1:anchor.x, y1:anchor.y, lowerAngle:lower, upperAngle:upper});
}

sim.setDefault({type:"revolute", collideConnected:false, enableLimit:true, enableMotor:true, maxMotorTorque:250, lineColor:0xFFFFFF});

var upperLegAJoint:QuickObject = connect(top, upperLegA, -1, 1, 0, 0.8);
var upperLegBJoint:QuickObject = connect(top, upperLegB, -1, 1, 0, 0.8);

var lowerLegAJoint:QuickObject = connect(upperLegA, lowerLegA, -1, 1);
var lowerLegBJoint:QuickObject = connect(upperLegB, lowerLegB, -1, 1);

sim.start();
sim.mouseDrag();


var j:b2RevoluteJoint;
var t:Number = -Math.PI * 0.5;
addEventListener(Event.ENTER_FRAME, onLoop);
function onLoop(evt:Event):void {

	var s1:Number = 1*Math.sin(t);
	var s2:Number = 1*Math.sin(t+Math.PI);
	t+= 0.05;

	top.body.SetAngularVelocity(s1 * 0.25);

	j =  upperLegAJoint.joint as b2RevoluteJoint;
    j.SetMotorSpeed(s1);

	j =  upperLegBJoint.joint as b2RevoluteJoint;
    j.SetMotorSpeed(s2);

	j = lowerLegAJoint.joint as b2RevoluteJoint;
	j.SetMotorSpeed(-s2);

	j = lowerLegBJoint.joint as b2RevoluteJoint;
	j.SetMotorSpeed(-s1);
}
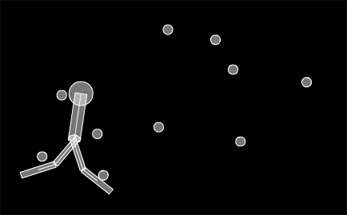
Experimenting with primitive robot designs… this was just an improvised design – it looks like it may make sense to break out a pencil and some paper – or my wacom… to get something interesting…
1 comment